解读AI智能体三次定位bregma的早期结果
关键词:bregma定位;上下文学习;位置误差
AI 做脑手术也会越练越快?三次定位 bregma 的早期结果
| 导读 |
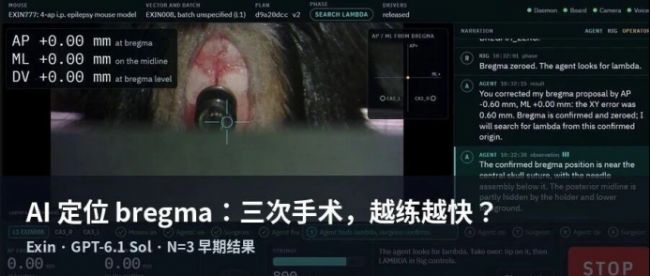
| 做啮齿类立体定位的人,几乎每天都在找 bregma 和 lambda——颅骨上那两条缝的交点,是坐标原点。Exin 的 Gabriel Ocana-Santero 的报告:他们让 GPT-6.1 Sol 连续做了 3 次脑手术定位这两处标志;每次专家纠偏后,agent 把估计图、修正图和测量存下来做上下文学习。自称到第 3 次:找 landmark 169→86 秒、纠偏次数 4→2、位置误差 0.6→0.3 mm。作者自己写明 N=3——早期演示,不是量产能力。 |
一、这件事在练什么:不是「整台手术」,是找原点
帖子原题问的是:练习能不能让 AI agent 在手术上越做越好?实验设定很具体——连续 3 次脑手术,重点学的是解剖标志定位:bregma 与 lambda。
对做过颅骨开窗、病毒注射、电极植入的人来说,这两点并不神秘:它们是啮齿类立体定位 atlas 的常用参考。找得准不准,直接决定后续进针坐标有没有系统性偏差。作者把任务拆到「定位—纠偏—存证—再定位」,等于在问:agent 能不能从真实操作反馈里做上下文学习(in-context learning),而不是只会背协议。
二、流程:估一下 → 专家改 → 存图再学
- 模型:GPT-6.1 Sol;
- 任务:连续 3 次脑手术中定位 bregma / lambda;
- 人在环:每次尝试后,由专家外科医生纠正位置;
- 学习材料:agent 保存自己的估计图、专家修正图,以及两边的测量结果,供后续尝试调用。
作者把这套闭环概括为「来自真实世界经验的上下文学习」。重点不在模型自己发明新术式,而在:同一类操作重复几次后,错误是否收敛、耗时是否下降。
三、自称数字:第三次更快、更少纠、误差减半
作者给出的第 3 次相对第 1 次对比(均为其自述):
| 指标 | 第 1 次 | 第 3 次 | 变化 |
| 找 landmark 用时 | 169 秒 | 86 秒 | 约减半 |
| 纠偏动作次数 | 4 次 | 2 次 | 减半 |
| 位置误差 | 0.6 mm | 0.3 mm | 减半 |
方向一致:更快、更少依赖事后纠偏、误差缩小。帖子附有短视频演示。需要同时记住下一节的边界——这些数字还没有独立复现与正式方法学披露。
四、为什么相关:立体定位的「第一毫米」
动物行为与神经干预实验里,很多「下游」依赖这一步:注射位点、光纤、电极阵列,坐标都从颅骨标志推过去。定位噪声一大,后面再精的行为读出、再强的 AI 表型分析,都会被系统性偏移吃掉。
因此这条帖子的看点,不是「AI 已经会做脑外科」,而是:实验室高频、可量化、人可纠偏的子步骤,正在被拆出来给 agent 练。这和「agent 调度湿实验仪器」「自主科研基准还接近零」是同一条光谱上的不同刻度——操作闭环在变长,但科学判断与责任仍在人手里。
五、边界:N=3,早期演示,勿写成量产
作者本人写明 N=3,并称 exciting early results。写进预期管理:
- 样本量极小,趋势不能外推到「稳定可部署」;
- 指标为当事方自述,未见同行评审方法学与独立复现;
- 专家纠偏与安全闸仍是闭环前提——不是无人值守;
- 「越练越快」描述的是这三次里的改进,不等于任意实验室、任意术者、任意硬件都能复制。
读它,可以把它当成「agent 上手立体定位子任务」的一手案例;不要把它读成已经成熟的自动手术产品。
六、延伸阅读
- Gabriel Ocana-Santero(@OcanaSantero / Exin),2026-11-05:x.com/OcanaSantero/status/2118282298789650505
- 同作者此前小鼠脑基因治疗手术相关讨论(背景,非本稿数据源):其 X 账号历史帖
本文为个人号前沿观察,基于公开一手帖整理;数字与流程均为作者自述,未独立复现。非投资建议,不构成产品、疗效或实验室能力承诺。涉及动物实验伦理与安全,请以机构 IACUC/当地规范为准。